

- 11.08亿元,华中科技大学采购大批仪器,2026年下半年46项科研仪器采购意向公开
- 2青年项目为主力!2026 高职院校国自然立项全景盘点
- 3省级发力!职业本科驶入 “快车道”
- 42025年度国家科学技术奖
- 5重磅!教育部正式批准!22所本科“职业大学”来了
- 62026 五一表彰 23 所高职,载誉前行
- 7【重磅官宣】昆山同创科教设备有限公司 参展第64届高博会,B2G01展位诚邀莅临!
- 8中国大学行业“黄埔军校”名录(74所汇总·按行业分类)
- 9国家实验室名称及分布
- 102025年高职院校四大“国赛成绩单:以赛育才,职教绽放新活力
- 11重磅|投标人必看!2026最大变革来了,低价中标将成为历史!
- 12官宣!三所学校,拟合并
 销售一部
- 详情介绍
一、概述
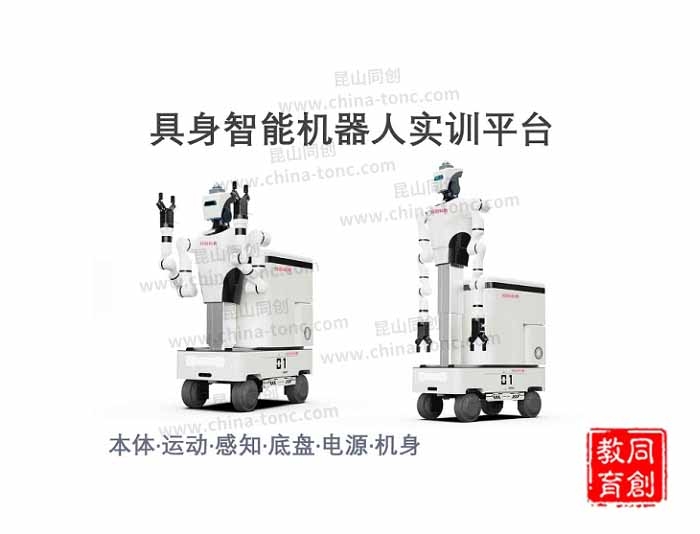
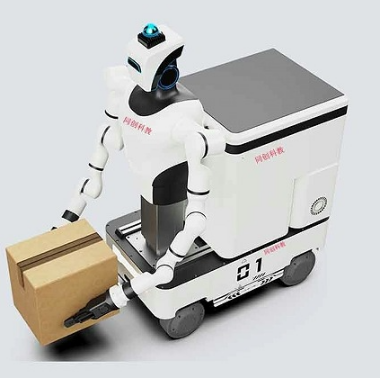
同创科教具身智能机器人实训平台,面向自动化、机器人工程、人工智能、机电工程等工科专业教学与科研需求,是一套集移动底盘、人形双臂、多模态感知、模型训练与真机部署于一体的全链路具身智能教学科研设备。平台打通仿真、数据采集、模型训练、真机推理、实物执行完整闭环,解决高校具身智能方向实训设备稀缺、软硬件割裂、学生上手门槛高的痛点。既可以支撑本科课程实验、课程设计、毕业设计,也可服务研究生算法验证、课题科研、学科竞赛,助力院校快速搭建具身智能方向课程体系,开展机器人导航、视觉抓取、人机交互、大模型机器人落地等方向教学研究。平台由四轮四转移动底盘 + 可升降人形双臂本体构成,集成多相机、激光雷达、高性能算力主机,可完成自主移动、环境感知、双臂协同抓取等实物任务;配套 Web 仿真软件,支持虚拟环境预演算法,再下发到实体机器人验证。
二、核心特点和优势
1. 全链路实训闭环:从移动机器人基础、机械臂控制,到多模态数据采集、具身模型训练、真机部署推理,覆盖完整工程链路,实现 “设备可用 — 动作可控 — 数据可用 — 模型可训 — 策略可部署”。
2. 一体化集成硬件:四轮四转可全向移动底盘 + 升降式双臂人形本体,整机一体化设计,无需零散搭建,开箱即可开展教学实验。单臂 5kg 负载,满足大部分抓取实训任务。
3. 仿真到真机无缝迁移:Web 端仿真环境,可先在虚拟空间调试运动规划、抓取策略,代码无需大幅修改,直接下发至实体机器人,降低硬件损坏风险,实现零基础入门。
4. 多模态感知硬件齐全:底盘、头部、手部搭载多套 RGB/RGBD 深度相机,搭配多线激光雷达,可完成环境建图、定位避障、目标识别、物体深度感知,满足具身智能多模态感知算法开发。
5. 配套教学资源完备:配套双臂真机全套教案、实验指导书、考核案例、安全操作规范,覆盖自主导航、目标抓取、模型训练、模型部署等全套实训案例,降低教师备课工作量。
6. 科研拓展能力强:搭载高性能算力主机,支持大模型、强化学习、视觉语言模型等具身算法的部署与验证,适合教师科研项目、研究生课题、科创竞赛开发。
三、技术参数
项目 | 参数 | 项目 | 参数 |
整机尺寸 | 800×430×1000mm | 整机重量 | ≈120kg |
升降行程 | 400mm | 运动速度 | 0.1–1.0 m/s |
最大爬坡角度 | 20° | 单臂负载 | 5kg / 臂 |
底盘前 / 后相机 | RGBD 相机 / RGB 相机 | 头部 / 手部相机 | RGBD 相机 |
底盘雷达 | c1*2 | 头部雷达 | MID-360 |
机身核心处理器 | 5060ti | 电池容量 / 续航 | 48V50Ah,续航≈6h |
四、功能说明
1. 四轮四转底盘运动控制:支持多模式运动控制,实现全向移动、原地旋转;可完成 SLAM 建图、自主定位、路径规划、动态避障,打通移动机器人全流程实验。
2. 机械臂基础与真机控制:双臂协同控制,支持关节空间、笛卡尔空间运动规划;支持 Web 仿真预演,再控制实体机械臂完成抓取、搬运、放置任务,循序渐进,零入门门槛。
3. 数据 - 模型全闭环开发:多模态传感器采集图像、点云、机器人状态数据;可在平台内完成数据集处理、具身智能模型训练,再将模型下发至机器人真机完成推理执行,复现代具身智能核心工程流程。
4. 多场景综合任务实训:支持导航 + 抓取联合任务、动态环境交互、人机交互实验,覆盖从设备接入、算法调试到真机部署完整工程训练。
5. 教学考核管理:配套实训考核模块,可记录实验过程数据,用于学生实验评分、课程考核,方便教师开展过程化教学管理。
五、应用场景与注意事项汇总表
分类 | 内容 |
应用场景 | 本科教学:机器人学、移动机器人、机器视觉、人工智能、具身智能等课程实验,课程设计、综合实训。研究生科研:具身智能、机器人大模型、多模态感知、强化学习相关课题算法验证。学科竞赛:RoboMaster、中国机器人竞赛、人工智能创新赛等机器人科创项目开发。师资培训:教师具身智能方向科研能力提升、新工科方向实验室建设。 |
注意事项 | 1. 设备放置场地要求平整硬质地面,预留≥2.5m×3m 实训活动空间,避免狭小拥挤环境开展移动实验。2. 机器人工作前检查电池电量,单次连续实训建议不超过 5 小时,及时充电,避免亏电损伤电池。3. 机械臂运动范围内禁止放置尖锐硬物,实训前必须设置安全边界;学生操作需在教师监督下进行,严格遵守配套安全操作规范。4. 设备参数仅作参考,产品配置以实际交付为准;硬件拓展、二次开发可联系厂商获取 SDK 开发接口与技术支持。5. 雷达、深度相机等光学传感器避免强光直射,防止影响感知精度;定期清理镜头与雷达表面灰尘。 |
产品中心
联系我们
手机官网